Una comunidad puede llevar sus propias danzas a un robot
Existen robots que bailan, y existen archivos que guardan la danza como movimiento. Lo que agrega este trabajo es una cadena que una comunidad puede hacer andar sola: sus propias danzas, grabadas con cuatro cámaras, llevadas hasta un robot real con más de 250 dólares de computadoras alquiladas. Esta nota dice qué existía ya, qué es nuevo, y qué no lo es.
Lo que ya existía
Tres cosas existían antes de este trabajo, y usamos las tres.
Existen archivos de danza tradicional guardada como movimiento en tres dimensiones, para danzas de Chipre y Grecia, de la República Checa, del sudeste asiático, de Tailandia, de Filipinas y de Dunhuang. La mayoría se grabó en un estudio, con trajes o con cámaras especiales que siguen marcas puestas en el cuerpo.
Existen robots humanoides que siguen un movimiento humano grabado. El robot con el que trabajamos trae herramientas públicas de su fabricante para entrenar una danza a la vez. También existen herramientas que ajustan un movimiento humano grabado al cuerpo de un robot. Nosotros escribimos la nuestra, para nuestros 26 puntos.
Existen modelos que crean danza nueva a partir de danza grabada. La mayoría aprendió de colecciones grandes de danza urbana y de escenario.
Buscamos un archivo público del tinku, la kullawada o la suri sicuri guardados como movimiento, y no lo encontramos.
Lo que es nuevo
| Lo nuevo | Qué quiere decir | El número |
|---|---|---|
| Las danzas | Tinku, kullawada y suri sicuri, con el breaking de la misma comunidad, guardados como puntos en el espacio y no como descripción | 137 tomas nuestras, 4,4 horas, grabadas desde junio de 2026 |
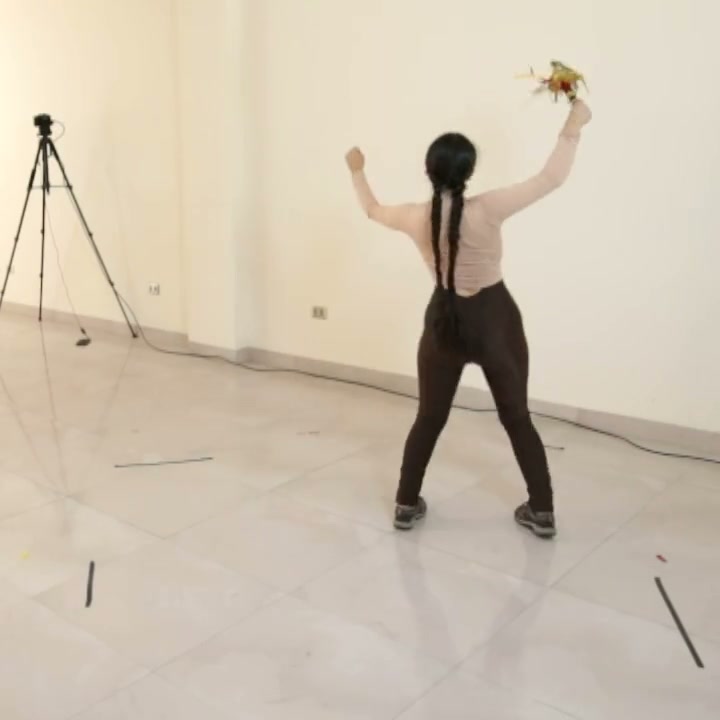
| Los medios | Cuatro cámaras de video, sin trajes y sin marcas. Una computadora portátil. Tarjetas gráficas alquiladas | Más de 250 dólares en total |
| Una cadena, dos cuerpos | Los mismos 26 puntos mueven un avatar que lleva el traje y un robot de 29 motores. Cada pieza se puede cambiar sin tocar las otras | 26 puntos, 29 motores |
| Un pedido escrito en las unidades de la danza | Cada danza se describe por lo que le pide a un cuerpo: cuánto se desplaza, cuánto gira, cuánto sube el pie. Lo puede leer una bailarina y lo puede leer una ingeniera | 7 medidas por danza |
| Danza que se genera | Paqarina genera todas las danzas que aprendió: como danza nueva, o como una remezcla unida según cómo encajan los pedazos | 8 danzas para el robot: 1 nueva, 4 remezclas, 3 tomas enteras |
| Una remezcla hecha de memoria | Una partitura en palabras se vuelve una remezcla. El plan decide el orden, y cada instante lo bailó una persona | 15 pedazos de 2 segundos, de 8 tomas |
| La distancia, medida | Lo que aguanta en simulación y lo que aguanta en el piso se escriben lado a lado, con la razón que encontramos | 20 de 20 en simulación, 6 segundos en el piso |
Lo que ha mostrado la parte nueva
Una cadena solo vale algo si encuentra cosas. Cada etapa de esta encontró algo que no esperábamos: una postura de reposo que dos simuladores no compartían, una postura inicial en la que ningún robot debería pararse, un tobillo al que se le pidió su límite una quinta parte del tiempo. Cada una se cuenta en su propia nota.
Lo que le pedimos al robot
Parte de lo nuevo es cómo se escribe el pedido. En las ocho danzas que el robot practicó:
| Lo que se pide | Lo menos | Lo más |
|---|---|---|
| Duración | 21 s, la suri nueva | 32 s |
| Ángulos de motor mandados | 31.088 | 46.313 |
| Lo más lejos de donde empieza | 49 cm, el toprock | 169 cm, un tinku |
| Giro de la cadera, sumado | 797 grados, la suri | 2.895 grados, un tinku |
| El pie más alto | 25 cm, la kullawada | 68 cm, tinku y después toprock |
| La rodilla más doblada | 103 grados, la kullawada | 152 grados, el toprock |
| La mano más alta | 122 cm, el toprock | 161 cm, tinku, kullawada y toprock en una remezcla |
Lo que no es nuevo, y lo que no está hecho
La red que mantiene de pie al robot se entrena con las herramientas públicas del fabricante del robot. Esa parte no es nuestra.
Ninguna danza nuestra se ha bailado de principio a fin en el robot real.
Los modelos no aprendieron solo de nuestras danzas. Al lado de nuestras 137 tomas vieron 101 tomas cortas de danza urbana de una colección pública, 26 minutos en total.
El modelo no escucha la música. El compás lo llevan los bailarines.
Los bailarines todavía no han juzgado las danzas que crea el modelo. Su juicio es la medida que falta.
Gracias
Paqarina es un proyecto de la Mozilla Fellowship.
Gracias al Dr. Pan Hui, a la profesora Xin Tong y a Jie Yu por permitirnos probar nuestras políticas en el robot.
Lo que muestra el registro
| Medida | Valor |
|---|---|
| Archivos públicos de tinku, kullawada o suri sicuri como movimiento que encontramos | 0 |
| Tomas nuestras de las que aprenden los modelos | 137, 4,4 horas de movimiento |
| Tomas de una colección pública de danza urbana | 101, 26 minutos |
| Cámaras | 4 |
| Tarjetas gráficas alquiladas, en total | más de 250 dólares |
| La corrida más larga de una danza nuestra en el robot real | 6 segundos |
Lo que queda abierto
Si la misma cadena sirve para la danza de otra comunidad, con otras cuatro cámaras. Si los bailarines reconocen su danza en lo que genera Paqarina. Si una comunidad puede hacer andar todas las etapas sin nosotros. La cadena ha corrido una vez desde cuatro cámaras hasta el piso de un robot, por más de 250 dólares. La próxima corrida empieza con la próxima grabación.