La danza de un robot tiene que empezar en una postura en la que pueda estar de pie
El 5 de noviembre un robot humanoide se paró sobre sus propios pies en Guangzhou, recibió una de nuestras danzas y seis segundos después estaba en el suelo. Para ver cómo había empezado, corrimos nuestras danzas en simulación desde la misma posición de pie y las pusimos al lado del video. Una empieza exactamente como empezó el robot, y sus dos segundos quietos resultaron ser una postura en la que no se para ningún bailarín ni ningún robot.
Seis segundos en el piso
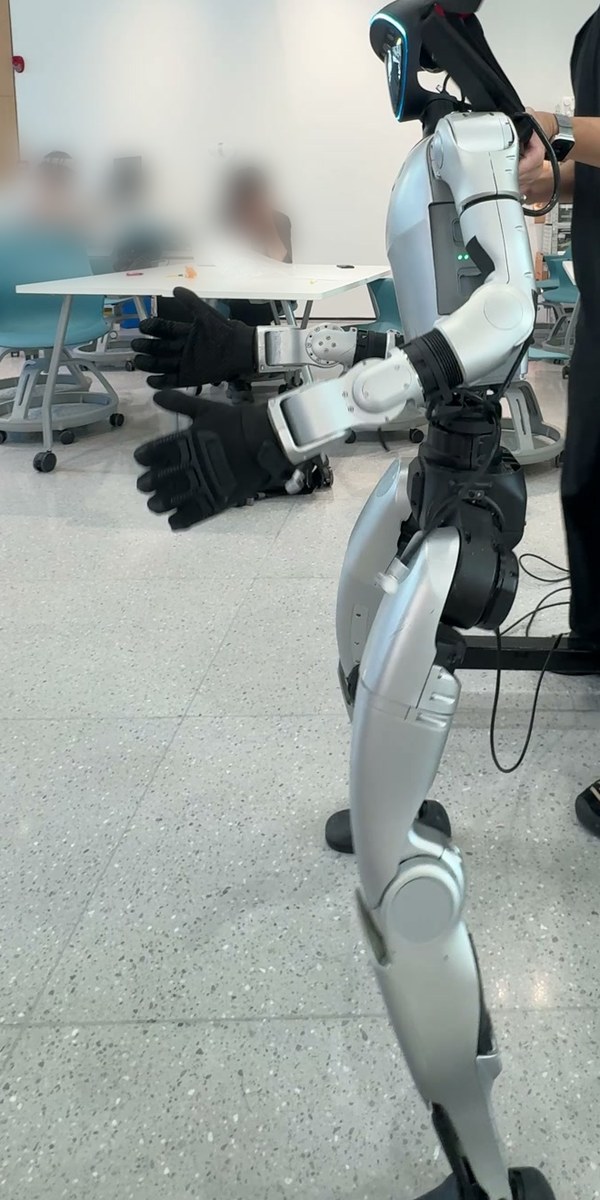
Era nuestra segunda tarde con el Unitree G1 del grupo de la profesora Xin Tong en el CMA Lab de la Universidad de Ciencia y Tecnología de Hong Kong, en su campus de Guangzhou. Violeta y Dan habían viajado allá esa semana. Violeta dio una clase con el profesor Pan Hui, y la profesora Xin Tong y Jie Yu, doctorando, fueron sus anfitriones. El robot estaba parado sobre sus propios pies debajo de una polea, con la cuerda floja. Se quedó así 55 segundos, sostenido por la política de equilibrio que va antes de una danza.
Después se arrancó una de nuestras danzas. El robot llevó los antebrazos hacia adelante, se inclinó, dio un paso ancho y giró. Seis segundos después las piernas le cedieron y Jie, que operaba el robot, lo sostuvo del arnés.
Esa tarde había tres danzas nuestras cargadas en el robot, y teníamos video de esos seis segundos, de dos teléfonos.
Lo que le estábamos pidiendo al robot
La kullawada de comienzo lento dura 50 segundos. Son 73.196 ángulos. En esos 50 segundos le pide al robot alejarse hasta 1,33 metros de donde empieza, girar la cadera 1.922 grados en total, contando los dos sentidos, levantar un pie 24 centímetros, doblar una rodilla hasta 103 grados y subir una mano hasta 1,34 metros, apenas por encima de su propia cabeza.
Los primeros seis segundos piden mucho menos. Dos segundos con todas las articulaciones en cero. Después, despacio, la rodilla izquierda se dobla más de 90 grados y el pie izquierdo sube 21 centímetros, de modo que en el segundo cinco el robot está parado sobre la pierna derecha. En el segundo seis el pie ya está otra vez en el piso.
Ese es el primer paso de la danza. El robot se fue abajo en el segundo seis.
| Lo que se pide | La danza entera, 50 s | Sus primeros 6 s |
|---|---|---|
| Ángulos de motor mandados | 73.196 | 8.700 |
| Lo más lejos de donde empieza | 133 cm | 34 cm |
| Giro, sumado | 1.922 grados | 18 grados |
| El pie más alto | 24 cm | 21 cm |
| La rodilla más doblada | 103 grados | 97 grados |
| La mano más alta | 134 cm | 122 cm |
Tres maneras de empezar
Las tres eran una kullawada al 70 por ciento de su velocidad, que entraba en un pasaje tranquilo de la mitad. Una suri sicuri al 80 por ciento, que entraba de la misma manera. Y una kullawada entrenada durante la noche para empezar con suavidad: dos segundos quieta y después diez segundos subiendo del 30 al 70 por ciento de su velocidad. Lucía, bailarina del Ballet Folclórico, bailó la kullawada. La suri no la bailó ninguna persona: la creó el modelo de inteligencia artificial de Paqarina.
Cada una de las tres es una red neuronal que practicó su danza en simulación. En nuestro simulador, hecho sobre el modelo oficial del robot, cada una toma el control desde la misma posición de pie y se sostiene.
Así que las filmamos ahí. El mismo comienzo, una cámara donde había estado el teléfono, y los primeros segundos después de que la danza toma el control.
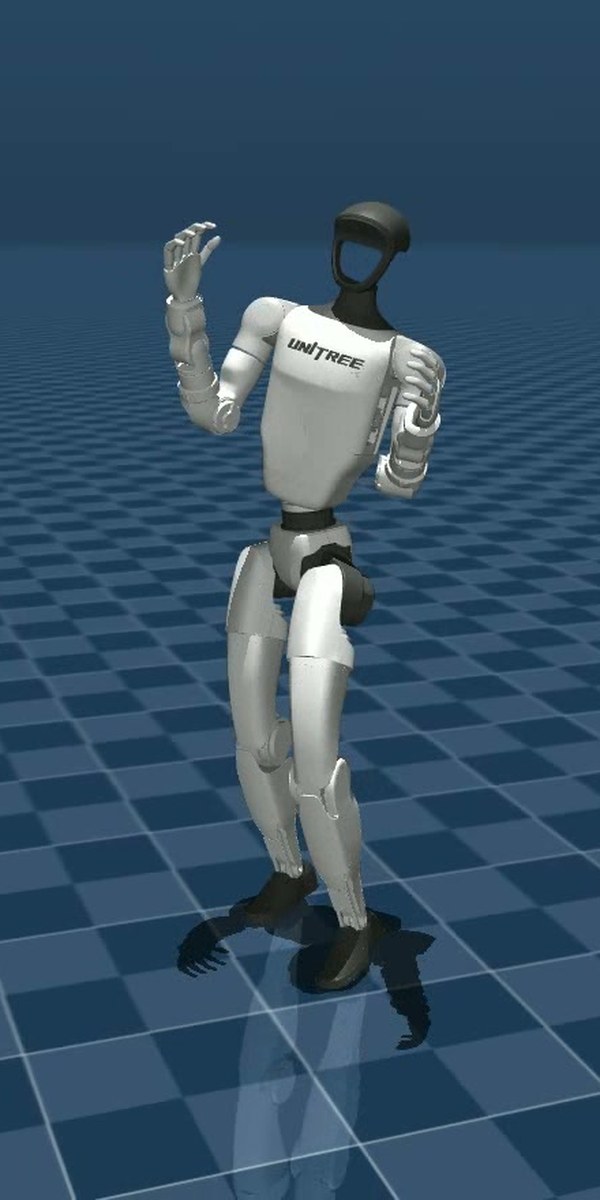
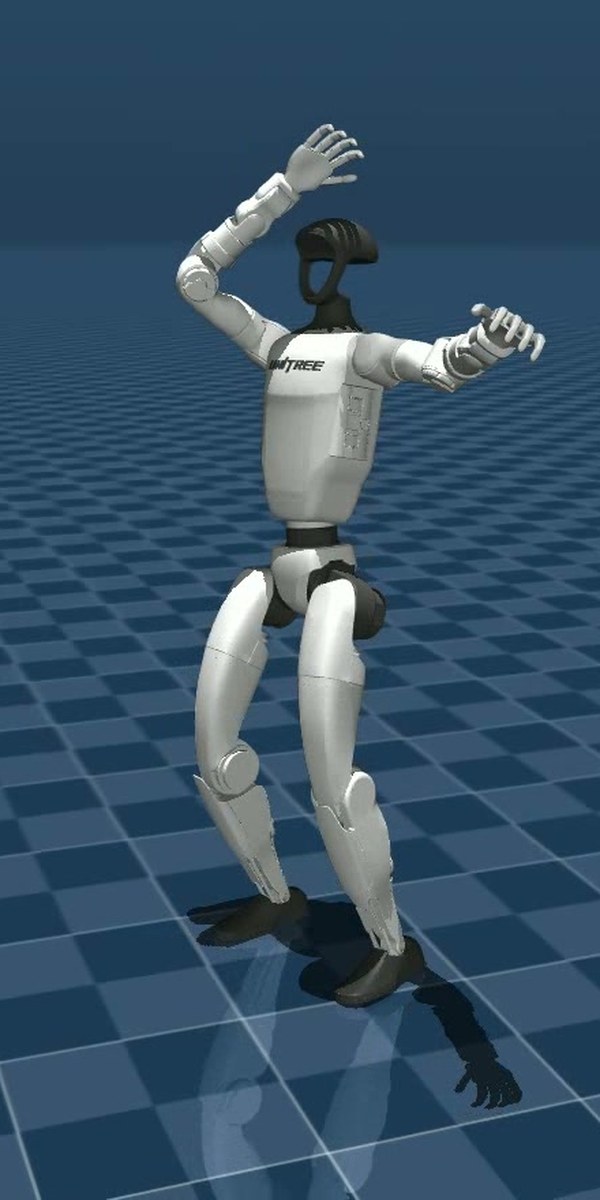
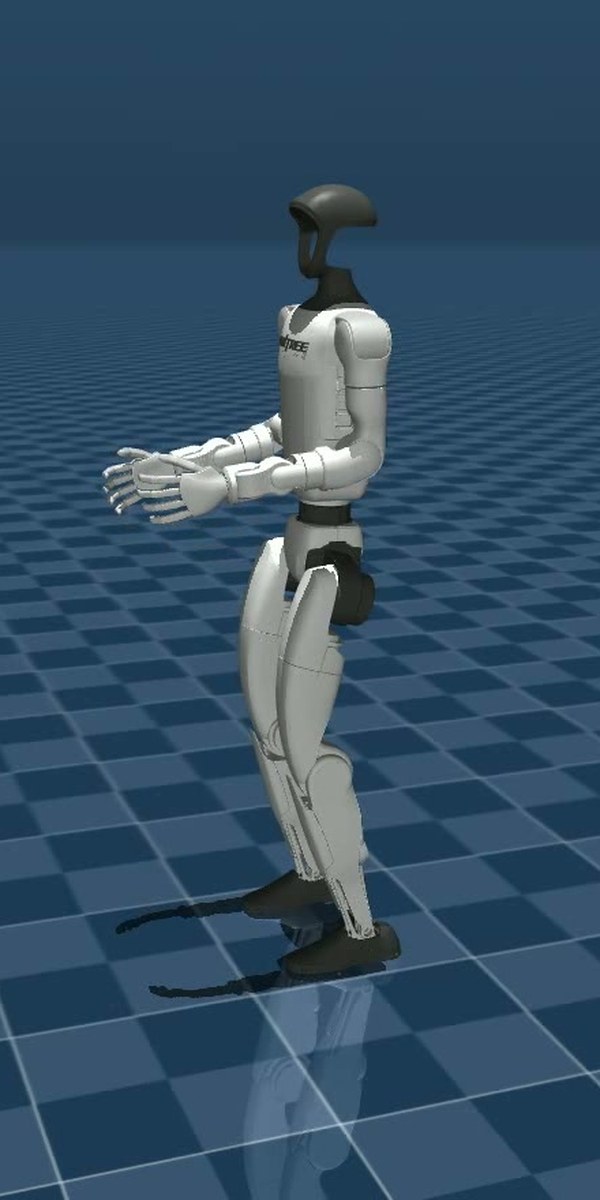
A medio segundo ya son tres cuerpos distintos. La kullawada al 70 por ciento tiene las manos arriba, junto a la cabeza, y ya está girando. La suri tiene un brazo sobre la cabeza y el otro abierto al costado. La kullawada de comienzo lento tiene los dos antebrazos hacia adelante a la altura de la cintura, y no se mueve nada más.
La coincidencia
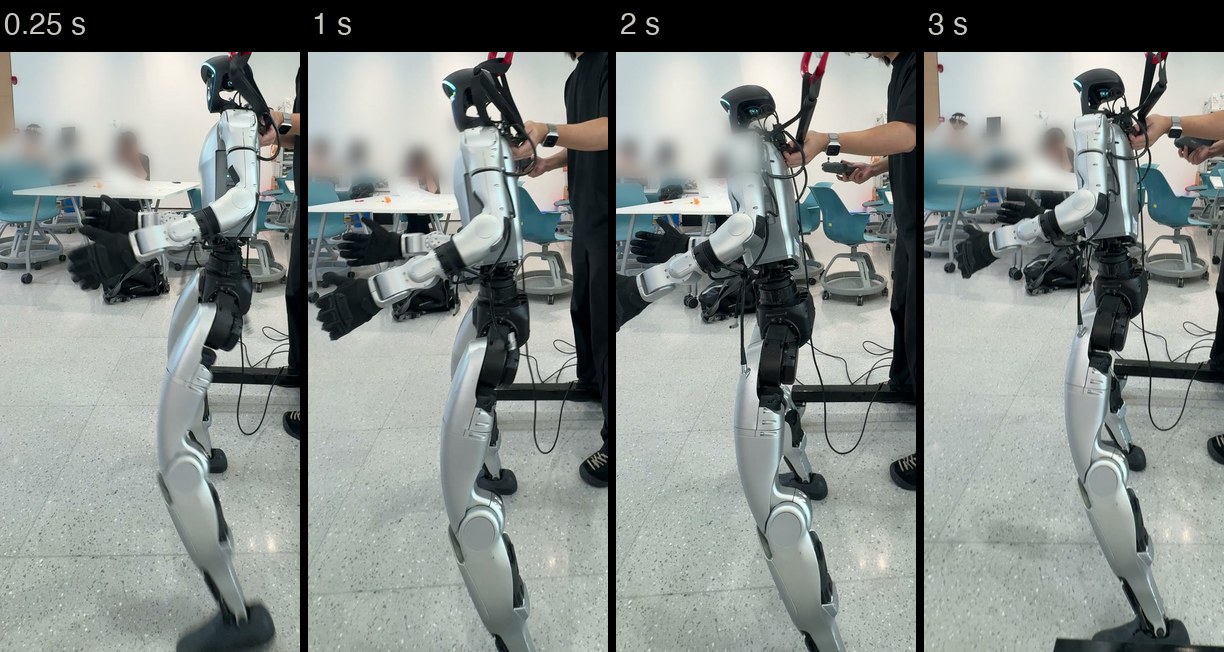
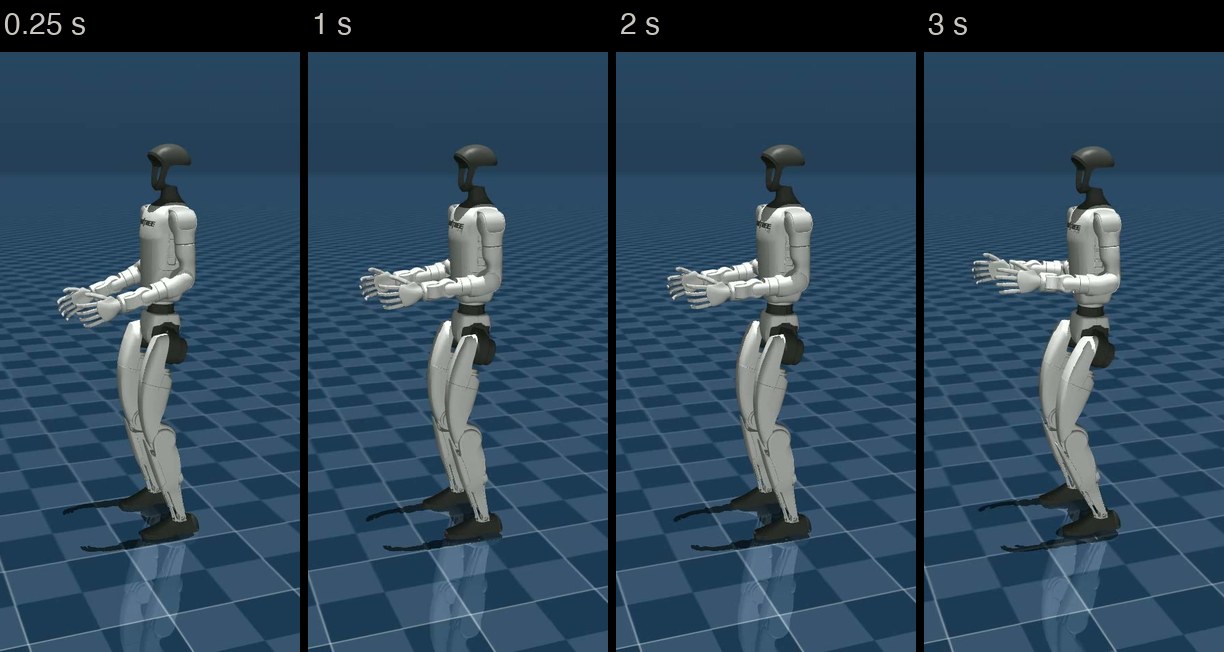
El robot del laboratorio sostiene los antebrazos hacia adelante a la altura de la cintura durante los dos primeros segundos. No levanta los brazos y no gira. Es la kullawada de comienzo lento.
Una postura en la que nadie se para
Habíamos pedido dos segundos quietos para que el robot recibiera la danza con calma. No habíamos mirado qué quería decir quieto.
En el archivo, quieto es todas las articulaciones en cero. En este robot, cero no es estar de pie. Las rodillas quedan trabadas rectas y los antebrazos apuntan hacia adelante.
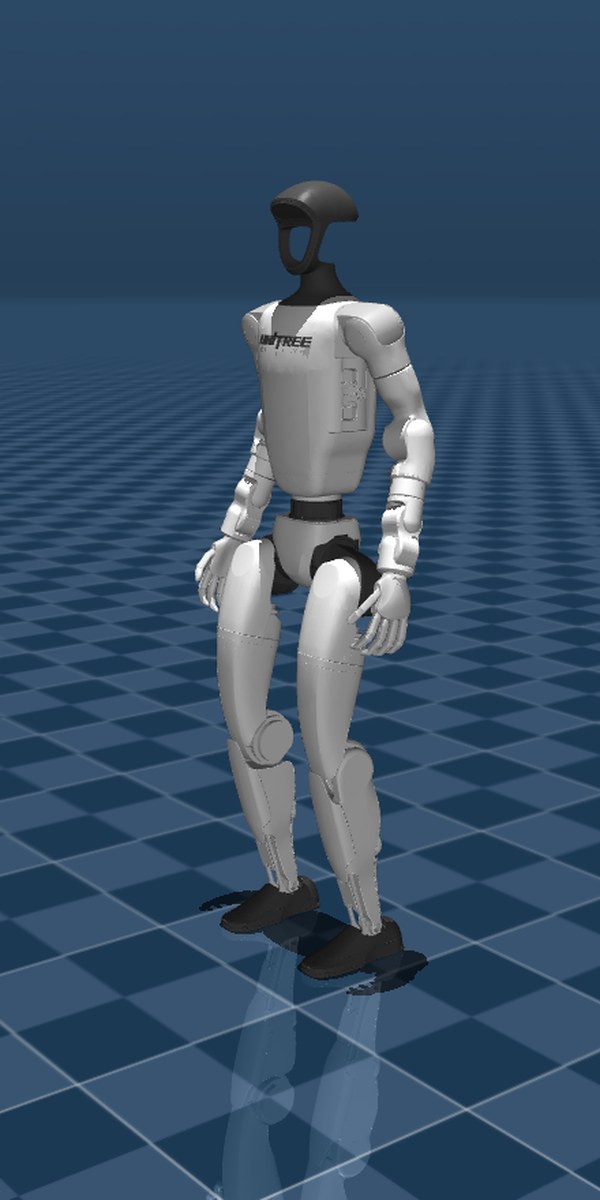
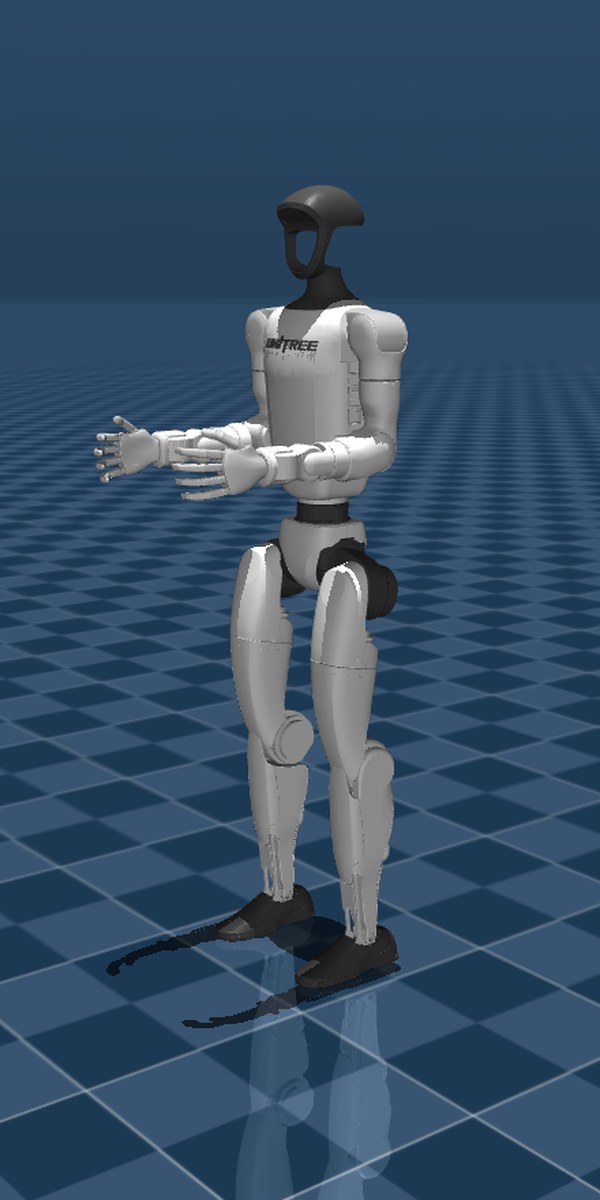
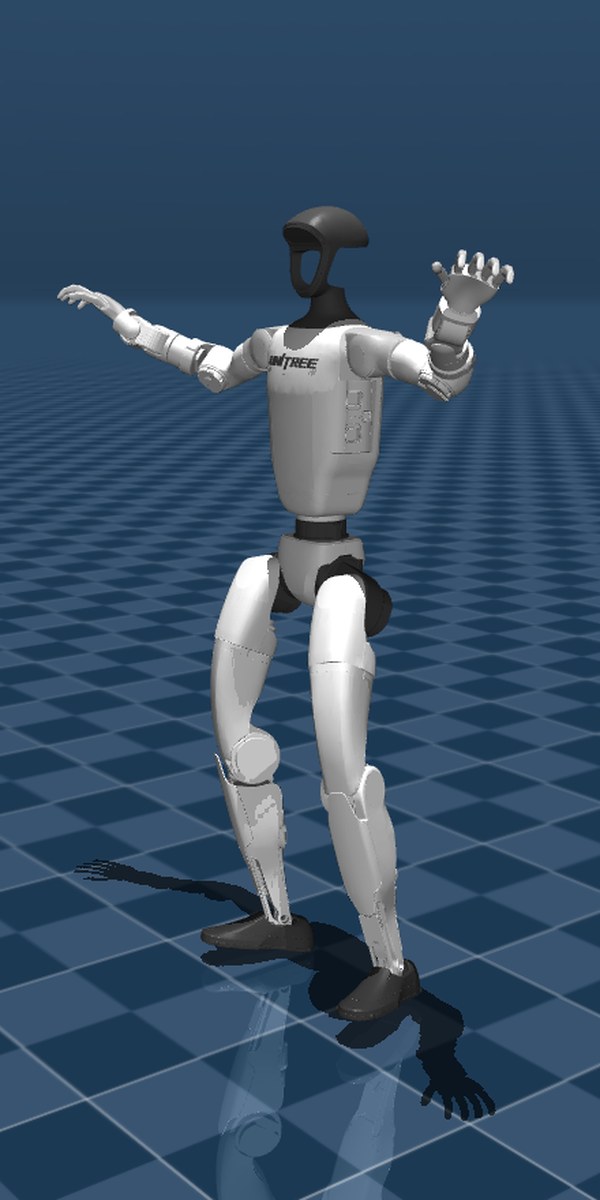
El robot no llega así. La política de equilibrio lo entrega con las rodillas dobladas 17 grados y los brazos colgando. Así que lo primero que nuestra danza más suave le pidió al robot fue trabar las rodillas, de golpe.
El cero está en las ocho danzas que llevamos a Guangzhou. Cada una empieza con un cuadro, una cincuentava parte de un segundo, en el que todas las articulaciones están en cero. Nadie ve un cuadro. El comienzo lento sostuvo ese cuadro dos segundos.
La danza de ejemplo del fabricante, que es pública, empieza de otra manera. Su primera postura es una postura de pie de verdad, con las rodillas dobladas unos 25 grados, y la sostiene casi quieta cinco segundos.
Por qué el simulador no nos avisó
En simulación la danza aguantó desde esa postura, 20 corridas de 20. La red había practicado exactamente eso: primero las rodillas trabadas, después la danza.
El simulador revisa si el robot se sostiene. No pregunta si la primera postura es una que se le deba pedir a un robot que está de pie.
En el piso el robot se inclinó enseguida. Todavía no podemos decir que las rodillas trabadas sean la razón de la caída. Es lo primero que vamos a cambiar.
Lo que hacemos distinto
De esta tarde salen tres costumbres.
La primera es mirar el primer cuadro de cada danza antes de que se acerque a un robot.
La segunda es simular la entrada después de cada prueba y ponerla al lado del video. Una danza se reconoce por cómo empieza.
La tercera es filmar cada prueba de costado. La vista de costado es la que resolvió esto.
Gracias
Paqarina es un proyecto de la Mozilla Fellowship.
Gracias al Dr. Pan Hui, a la profesora Xin Tong y a Jie Yu por permitirnos probar nuestras políticas en el robot.
Lo que muestra el registro
| Medida | Valor |
|---|---|
| Tiempo sobre sus propios pies antes de la danza | 55 s |
| Desde que se arrancó la danza hasta la caída | unos 6 s |
| Danzas nuestras cargadas esa tarde | 3 |
| Danzas que empiezan quietas, con los antebrazos hacia adelante | 1: la kullawada de comienzo lento |
| Su comienzo quieto | 2 s con todas las articulaciones a 0 grados |
| Rodillas en esa postura | 0 grados, trabadas rectas |
| Rodillas cuando la política de equilibrio entrega el robot | 17 grados |
| Rodillas al comienzo de la danza de ejemplo del fabricante | unos 25 grados |
| Danzas nuestras cuyo primer cuadro es todo ceros | 8 de 8 |
| La kullawada de comienzo lento en simulación | de pie en 20 corridas de 20 |
| Danzas completas en el robot real | 0 |
Lo que queda abierto
Si las rodillas trabadas son lo que tumbó al robot: una prueba no lo dice. Si la misma danza aguanta en el piso cuando su comienzo quieto sea una postura de pie, lo que significa entrenarla otra vez, más de nueve horas, y otra tarde con el robot. Por qué el simulador perdona una postura que el piso no perdona. El robot estuvo parado 55 segundos y bailó seis. La próxima danza empieza como se para el robot.