Paqarina genera las danzas que aprendió, para un avatar y para un robot
Paqarina, un proyecto de la Mozilla Fellowship, aprende las danzas de nuestra comunidad de los cuerpos de quienes las bailan. Después las genera: como danza nueva que nadie bailó, o como una remezcla de lo que se bailó, unida según cómo encajan los pedazos. Y como es modular, la misma danza mueve dos cuerpos: un avatar en Blender y un robot humanoide.
El proceso
Aprende de quienes bailan
Desde junio de 2026 bailarines de nuestra comunidad bailan frente a cuatro cámaras. Tinku. Kullawada. Suri sicuri. Breaking.
Sin trajes y sin marcas. Con las cuatro vistas reconstruimos a quien baila como 26 puntos en el espacio, 24 veces por segundo.
El 8 de octubre seis bailarines del Ballet Folclórico bailaron para nosotros: Lucía, Valeria, Juan David, Natalia, Veimar y Paolo. Lu, Sean y Galgo bailan breaking.
Lo que Paqarina guarda es la danza misma, cortada limpia: 137 tomas nuestras, 4,4 horas de movimiento. Su modelo aprendió además de 101 tomas cortas de danza urbana de una colección pública.
Genera danza
Paqarina genera todas las danzas que aprendió. Lo hace de dos maneras.
Danza nueva. El modelo parte de ruido y escribe movimiento que nadie bailó, en la danza que se le pide. La suri sicuri de abajo es una. No la bailó ninguna persona. Medida contra suris reales, queda a 8,1 centímetros por punto.
Remezcla. Paqarina toma pedazos de lo que se bailó y los une según cómo encajan: cada pedazo empieza en una postura cercana a la postura en que terminó el anterior. Se le puede pedir un orden de danzas, un escenario del que no salir, una danza que se quede de pie. Tinku 10, kullawada 10, breaking 10 es una partitura que sabe leer.
De las dos maneras, lo que sale tiene la misma forma que lo que entró: 26 puntos, 24 veces por segundo.
Una danza, dos cuerpos
Paqarina es modular. En los 26 puntos se encuentran sus piezas. De un lado está de dónde viene la danza. Del otro están los cuerpos que la bailan. Cualquier danza puede ir a cualquier cuerpo, y una pieza se puede cambiar sin tocar las otras.
| Pieza | Qué lee | Qué escribe |
|---|---|---|
| Captura | Cuatro vistas de cámara de quien baila | 26 puntos |
| Danza nueva | Lo que el modelo aprendió de 238 tomas | 26 puntos |
| Remezcla | Pedazos de tomas, y un orden o una partitura en palabras | 26 puntos |
| El avatar | 26 puntos | Un archivo de Blender con la danza en cuadros clave |
| El robot | 26 puntos | Una tabla de 29 ángulos de motor |
| Entrenamiento | La tabla de ángulos | Una red que mantiene al robot de pie |
El avatar en Blender
El avatar tiene sus propios huesos, sus propias proporciones y el traje.
Cada uno de sus huesos apunta a la articulación que sigue en quien baila: el brazo al codo, el antebrazo a la muñeca, el muslo a la rodilla. Así el avatar toma las direcciones de la danza y conserva sus propios largos.
Hay cosas que no están en 26 puntos. Terminan en la muñeca, así que la palma no está en los datos: una regla la gira hacia el cuerpo. La muñeca se mantiene fuera de una esfera alrededor de la cabeza, para que una mano no atraviese la cara. A los pies grabados se les cree tal como se midieron. Las trenzas toman un color por cada danza: aquí, el verde es kullawada.
Lo que sale es un archivo de Blender con la danza en cuadros clave. Se abre y anda sin nuestro programa, y puede seguir a otras herramientas 3D.
El robot
El robot es un Unitree G1. Mide 1,32 metros, pesa unos 35 kilos y tiene 29 motores.
No es una bailarina más chica. Del hombro a la muñeca Lucía mide 44 centímetros en nuestros datos y el robot 38. De la cadera al tobillo ella mide 71 y el robot 64. Así que cada segmento del cuerpo se lleva al largo del robot por separado, conservando hacia dónde apunta.
Después, para cada instante, buscamos la postura que deja 20 puntos del robot lo más cerca posible de esos puntos: 14 articulaciones y 6 puntos de los pies. Cada ángulo queda dentro de lo que su motor puede girar. En la kullawada que bailó Lucía, el robot queda a 2,4 centímetros de ellos, en promedio.
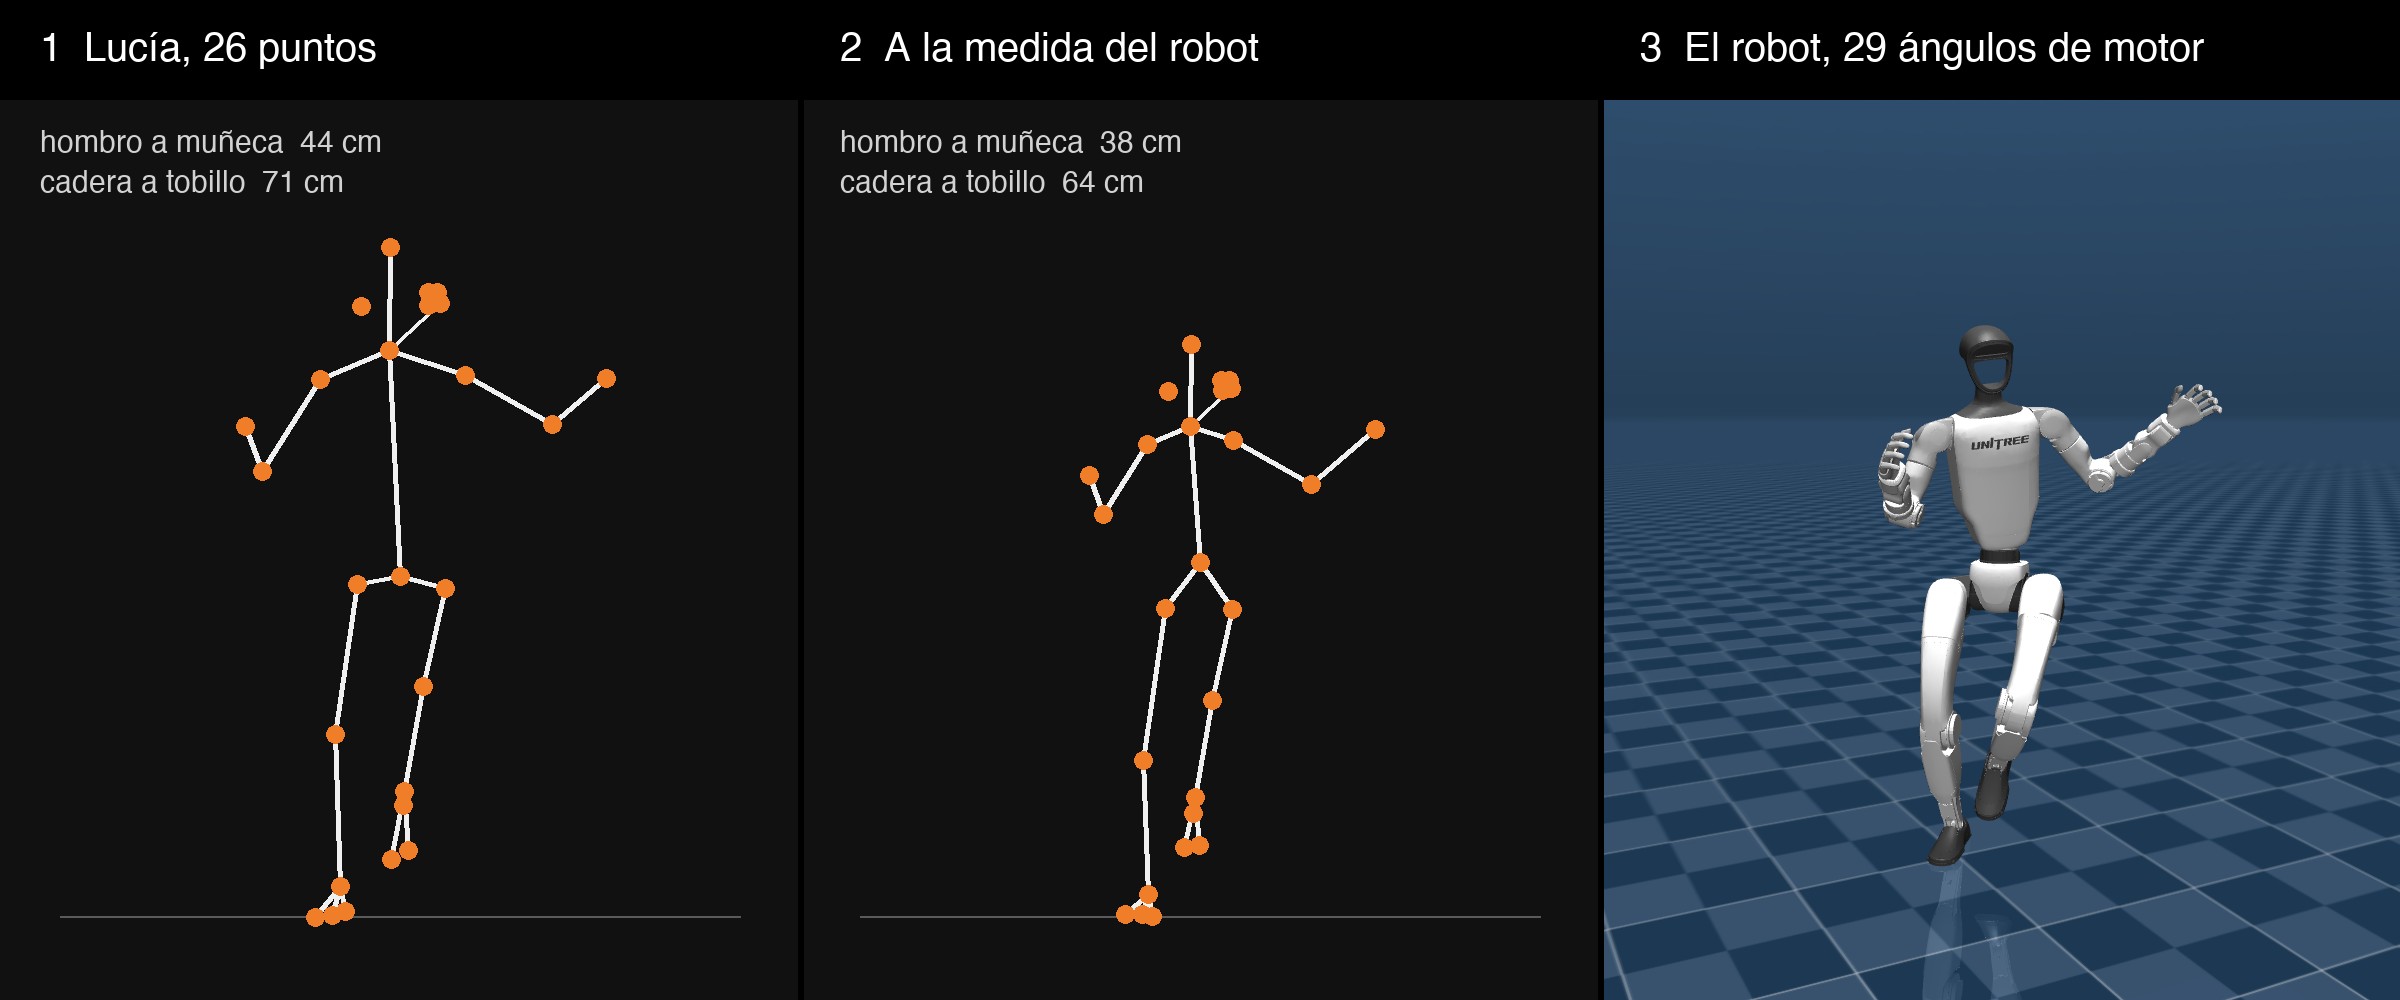
Los pies se cuidan aparte. Cuando un pie está bajo y quieto en la grabación, se lo sostiene en el piso. En la kullawada eso pasa el 35 por ciento del tiempo. Un pie que patina le daría al robot dos órdenes a la vez: apóyate en este pie, y muévelo.
Lo que sale es una tabla: dónde está la pelvis, cómo está girada, y 29 ángulos de motor, 30 veces por segundo. Con ella viene un informe contra los límites del robot. En la kullawada los dos tobillos pasan cerca de un tercio de la danza en el tope de su inclinación hacia los lados, 15 grados. El informe no decide si el robot puede bailarla. Dice dónde mirar.
Sostenerse de pie
El avatar puede quedarse ahí. No tiene peso.
El robot no puede. Un robot que solo copia ángulos se cae, porque nada en un ángulo mantiene un cuerpo de pie. Así que cada danza se practica en simulación hasta que una política puede sostenerla, y después se revisa en un segundo simulador. Las ocho danzas se sostienen ahí.
Lo que le pedimos al robot
Todo lo que le pedimos al robot sale de Paqarina. De las ocho danzas que el robot practicó, una es nueva, cuatro son remezclas, y tres son tomas enteras que Paqarina cortó a sus treinta segundos más vivos.
Una danza le dice a cada motor qué ángulo sostener, 50 veces por segundo. Cuatro de las ocho, medidas:
| Lo que se pide | Una suri nueva | Tinku y después kullawada | Tinku, kullawada, toprock | La kullawada que bailó Lucía |
|---|---|---|---|---|
| Cómo se hizo | Nueva, escrita por el modelo | Remezcla, 2 pedazos de 15 s | Remezcla, 3 pedazos de 10 s | Una toma |
| Duración | 21 s | 32 s | 31 s | 32 s |
| Ángulos de motor mandados | 31.088 | 45.965 | 45.588 | 46.313 |
| Lo más lejos de donde empieza | 98 cm | 148 cm | 122 cm | 133 cm |
| Giro de la cadera, sumado | 797 grados | 2.128 grados | 2.449 grados | 1.911 grados |
| El pie más alto | 53 cm | 60 cm | 55 cm | 25 cm |
| La rodilla más doblada | 128 grados | 134 grados | 128 grados | 103 grados |
| La mano más alta | 144 cm | 144 cm | 161 cm | 134 cm |
La suri nueva es la que menos se desplaza y la que menos gira. Las remezclas son las que más giran. La kullawada es la que deja los pies más cerca del piso, y por eso fue la primera danza que hicimos más lenta para el robot real.
En el robot real
En noviembre las ocho danzas fueron a un Unitree G1 real en la Universidad de Ciencia y Tecnología de Hong Kong, en su campus de Guangzhou. El 5 de noviembre una kullawada tomó los motores del robot y aguantó seis segundos.
Inteligencia encarnada
Este trabajo trata de una inteligencia que vive en un cuerpo.
Empieza con la memoria. Paqarina guarda las danzas de nuestra comunidad como movimiento, no como descripción: cada paso bailado frente a las cámaras está ahí como 26 puntos en el espacio.
Se vuelve generación. Con esa memoria Paqarina escribe danza nueva y remezcla lo que se bailó.
Y la tiene que cargar un cuerpo. El avatar lleva el traje y muestra la danza. El robot tiene que sostenerla: la red mantiene 35 kilos de pie mientras baila, y eso lo aprende con un cuerpo propio, cayéndose miles de veces en simulación.
Las danzas son de nuestra comunidad. Paqarina las genera. El avatar las muestra. El robot las está aprendiendo.
Gracias
Paqarina es un proyecto de la Mozilla Fellowship.
Gracias al Dr. Pan Hui, a la profesora Xin Tong y a Jie Yu por permitirnos probar nuestras políticas en el robot.
Lo que muestra el registro
| Medida | Valor |
|---|---|
| Puntos que se guardan por cada instante de danza | 26 |
| Danza nuestra de la que aprendió Paqarina | 137 tomas, 4,4 horas de movimiento, grabadas desde junio de 2026 |
| Tomas de las que aprendió el modelo, en total | 238: 137 nuestras y 101 de una colección pública |
| Maneras en que Paqarina genera danza | 2: danza nueva y remezcla |
| Una suri nueva, distancia a las suris reales | 8,1 cm por punto |
| Cuerpos que mueven los mismos 26 puntos | 2: un avatar en Blender y un robot Unitree G1 |
| Danzas que practicó el robot | 8: 1 nueva, 4 remezclas, 3 tomas enteras |
| Del hombro a la muñeca, Lucía y el robot | 44 y 38 cm |
| De la cadera al tobillo, Lucía y el robot | 71 y 64 cm |
| Ajuste al robot de la kullawada que bailó Lucía | 2,4 cm por punto |
| En el robot real, el 5 de noviembre | 6 segundos de una kullawada |
Lo que queda abierto
Si Paqarina puede aprender lo que permiten las articulaciones del robot, para que lo que genera ya les quepa. Si los mismos 26 puntos llegan a un segundo robot. Si los bailarines reconocen sus danzas en lo que genera Paqarina. En el avatar cada danza corre entera. En el robot una kullawada aguantó seis segundos. El paso que sigue es que lo que genera Paqarina conozca el cuerpo del robot.