Dos programas no pueden manejar un mismo robot a la vez
Un robot humanoide se puede mover de dos maneras. Cuando se le pide caminar, recibe una velocidad y una dirección y decide sus propios pasos. Una danza le dice a cada uno de sus 29 motores dónde estar, cincuenta veces por segundo, sin nada más que lo mantenga de pie, y las dos maneras no pueden correr a la vez.
Cuando se le pide caminar
El robot viene con un controlador propio. Recibe tres números: velocidad hacia adelante, velocidad hacia el costado, velocidad de giro.
El controlador hace el resto. Elige los pasos y sostiene el equilibrio.
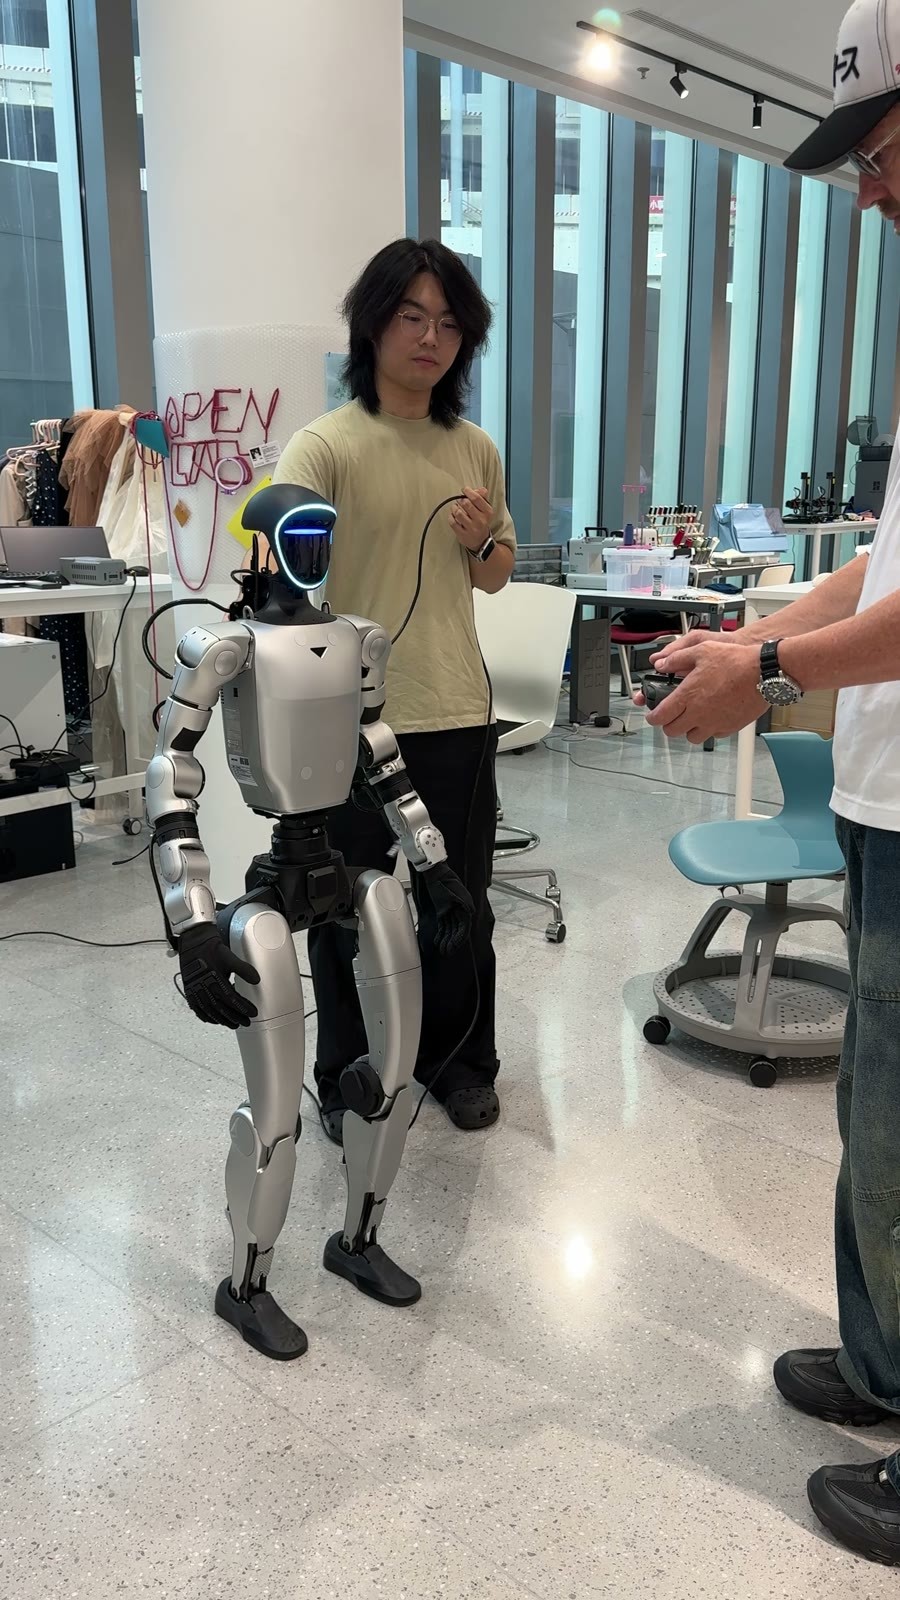
Así es como un control remoto hace caminar al robot por una sala. La palanca pide una dirección, y el que camina es el robot. Una velocidad es un pedido. Los pasos los decide el robot.
Cuando se le manda bailar
Una danza no es una velocidad y una dirección. Una suri o una kullawada es una posición para cada articulación en cada instante, y el controlador propio del robot no sabe nada de ellas.
Así que la danza entra por debajo. Cada una de nuestras danzas es una política: una red neuronal que lee 154 números sobre el cuerpo del robot y la danza que está siguiendo, y responde con 29, un objetivo para cada motor, 50 veces por segundo.
Entre esa red y los motores no hay ningún controlador, y ninguno le sostiene el equilibrio. El equilibrio tiene que estar dentro de la red. Para eso es su práctica en simulación.
Solo una a la vez
Las dos maneras terminan en los mismos motores. Si el controlador propio del robot y una danza mandaran órdenes a la vez, los motores recibirían dos respuestas a una sola pregunta.
Por eso, antes de que entre una danza, el controlador propio del robot tiene que hacerse a un lado, y eso se tiene que confirmar. Recién entonces la danza toma los motores.
Eso vuelve a la misma máquina dos robots. Cuando se le pide caminar, camina solo. Cuando se le manda bailar, hace exactamente lo que se le dice, 50 veces por segundo, y eso incluye caerse.
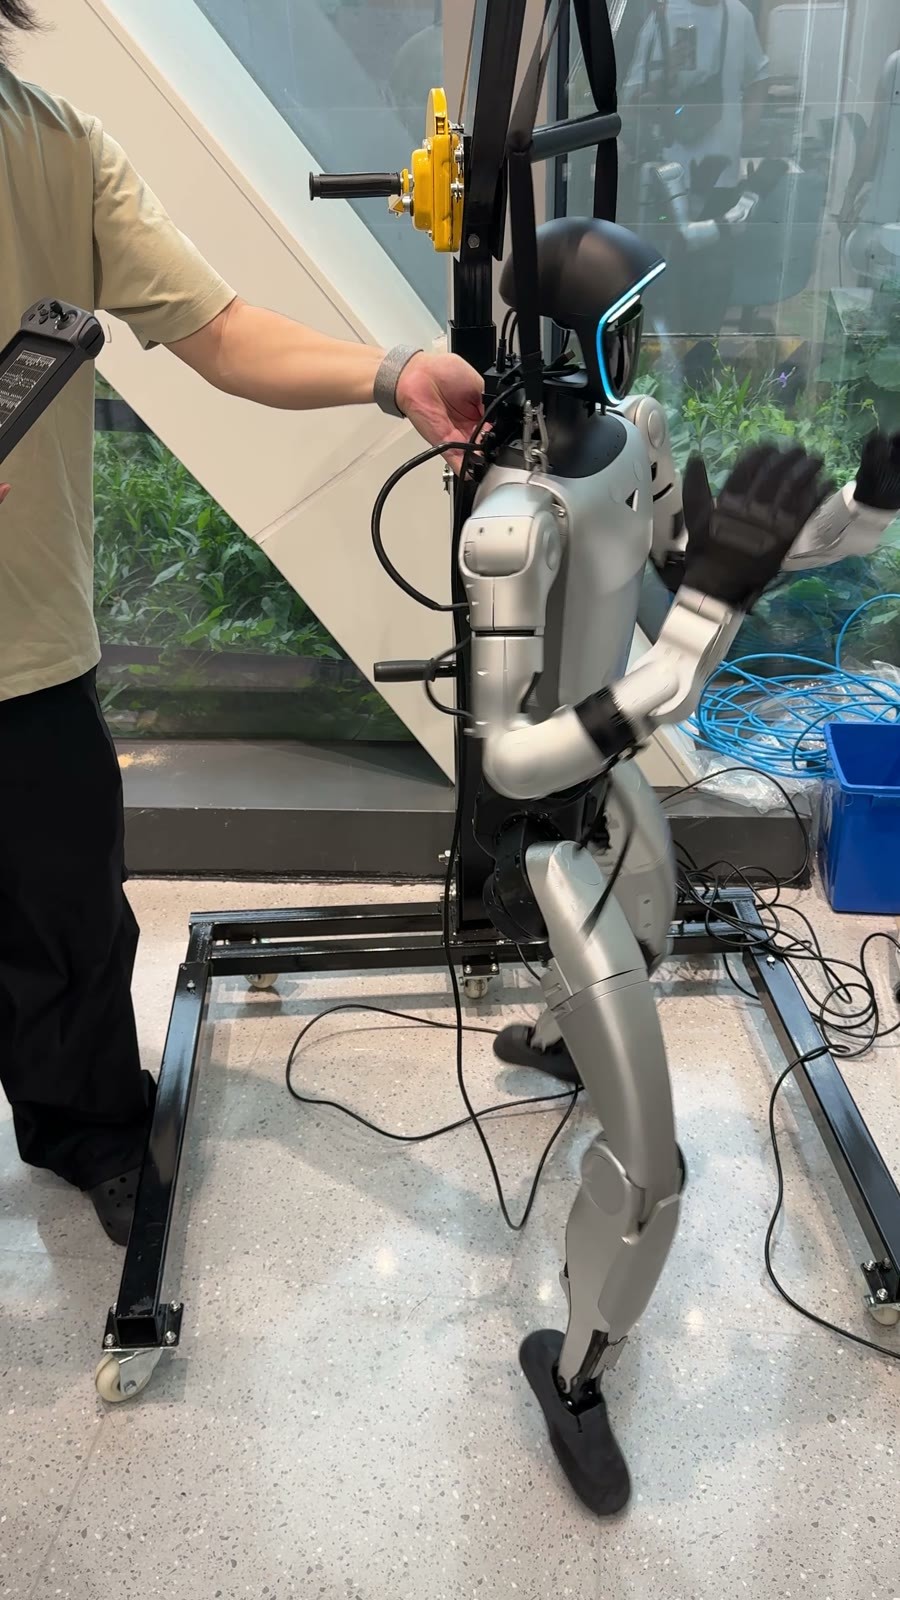
Por eso el robot cuelga de una polea cuando entra una danza, con una persona al lado.
Lo que le pedimos al robot
El mismo robot, pedido de dos maneras:
| Caminar | Una danza | |
|---|---|---|
| Qué se manda | 3 números: velocidad hacia adelante, hacia el costado y de giro | 29 objetivos de motor |
| Cada cuánto | Cuando cambia la dirección | 50 veces por segundo |
| Cuánto se pide | Una dirección y una velocidad | La kullawada que bailó Lucía: 46.313 ángulos de motor en 32 segundos |
| Hasta dónde | Hasta donde se le pida | A no más de 133 cm de donde empieza |
| El cuerpo | Lo elige el robot | 1.911 grados de giro, un pie a 25 cm, una rodilla doblada a 103 grados, una mano a 134 cm |
| Quién sostiene el equilibrio | El controlador propio del robot | La política entrenada |
En el piso
El robot es el Unitree G1 del CMA Lab de la Universidad de Ciencia y Tecnología de Hong Kong, en su campus de Guangzhou. Lo operó Jie Yu, doctorando.
El 4 de noviembre cruzó el laboratorio caminando solo, bajo el control remoto.
El 5 de noviembre se paró sobre sus propios pies y una kullawada nuestra tomó los motores. Cuando se le manda bailar, el robot hace exactamente lo que dice la danza, y lo hizo durante seis segundos.
Gracias
Paqarina es un proyecto de la Mozilla Fellowship.
Gracias al Dr. Pan Hui, a la profesora Xin Tong y a Jie Yu por permitirnos probar nuestras políticas en el robot.
Lo que muestra el registro
| Medida | Valor |
|---|---|
| Maneras de mover el robot | 2: pedirle caminar, o mandarlo bailar |
| Números que se mandan para caminar | 3 |
| Números que se mandan para bailar | 29, 50 veces por segundo |
| Programas que pueden manejar los motores a la vez | 1 |
| Cuando se le pidió caminar, el 4 de noviembre | El robot cruzó el laboratorio solo |
| Cuando se le mandó bailar, el 5 de noviembre | 6 segundos de una kullawada |
Lo que queda abierto
Si el robot puede pasar de caminar a bailar y volver sin una persona entre las dos cosas. Si una danza podría algún día pedirle ayuda con el equilibrio al controlador propio del robot. El robot cruzó el laboratorio caminando solo, y bailó una de las nuestras durante seis segundos. Hasta ahora siempre hubo una persona entre las dos cosas.